Hallo zusammen,
ich habe mit Claude ein Modul für Roborock-Saugroboter gebaut und möchte es hier vorstellen. Als Vorlage dienten die Home-Assistant-Integration und die Bibliothek python-roborock.
Benötigt Symcon 9.1!
Funktionen
Anmeldung mit dem Konto der Roborock-App über einen Assistenten: E-Mail eingeben, Code aus der Mail eintragen, fertig. Ein Passwort wird nicht gespeichert.
Konfigurator mit allen Geräten des Kontos, auch geteilten Geräten
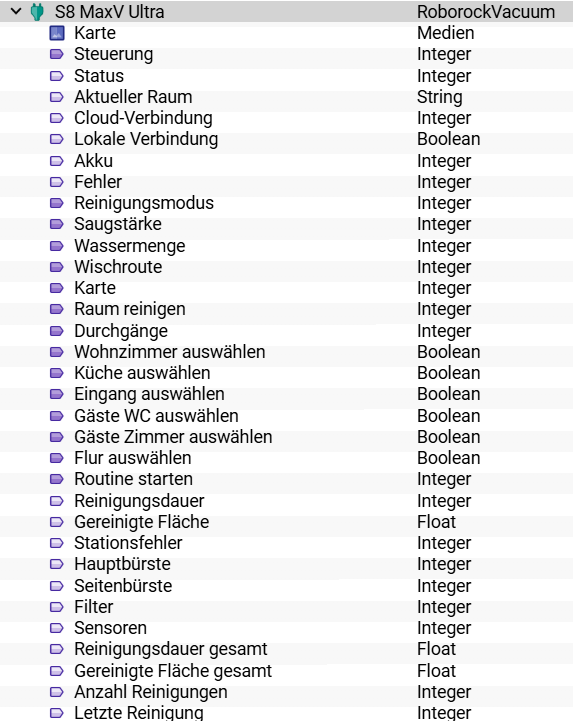
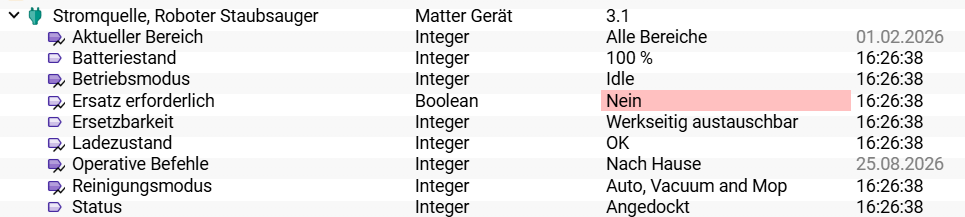
Steuerung: Start, Pause, Stopp, zur Station, Spot, Finden, Staubbehälter leeren, Mopp waschen
Reinigungsmodus (Saugen, Saugen + Wischen, Wischen, Benutzerdefiniert, SmartPlan), Saugstärke, Wassermenge, Wischroute
Raumreinigung: einzelne oder mehrere Räume, mit Durchgängen und Kartenwechsel (Etagen)
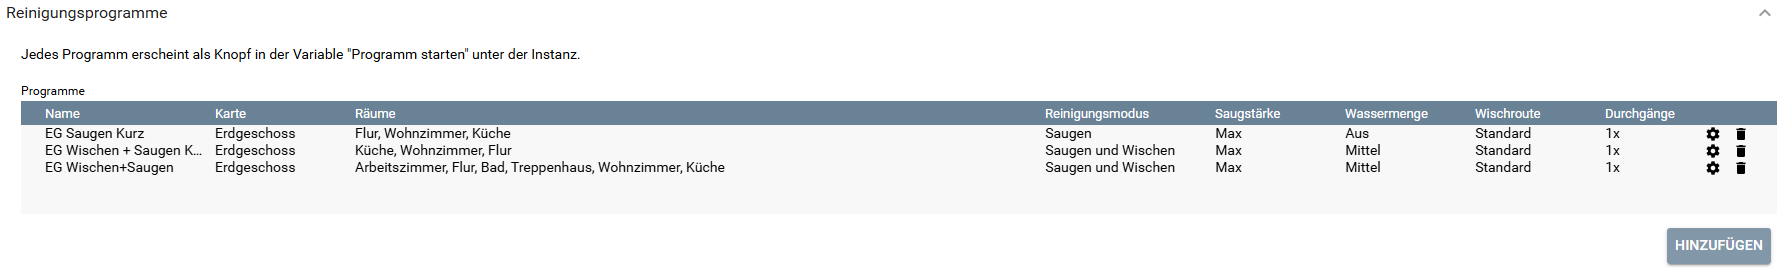
Reinigungsprogramme: Karte, Räume (per Häkchen) und Einstellungen einmal festlegen, dann per Knopf oder Skript starten
Routinen aus der Roborock-App starten
Karte als Bild mit Räumen, Reinigungsweg, Sperrzonen, Station und Roboter, dazu der aktuelle Raum
Status, Fehler, Verschleißteile, Statistik sowie der Status der Cloud- und der lokalen Verbindung
Befehle laufen bevorzugt lokal im Netzwerk, die Cloud dient als Ersatz und liefert die Statusmeldungen
Voraussetzungen
Symcon 9.1, wegen des neuen Assistenten in den Konfigurationsformularen
Roborock-Konto der Roborock-App (Mi-Home-Konten werden nicht unterstützt)
Saugroboter mit Protokoll 1.0, also die klassischen Modelle wie S5–S8, Q5/Q7/Q8, Q Revo und Saros. Getestet habe ich mit einem Saros 10R.
Noch nicht unterstützt sind Dyad und Zeo sowie die Q7/Q10-Budget-Serie. Diese Geräte erscheinen im Konfigurator, lassen sich aber nicht anlegen.
Installation
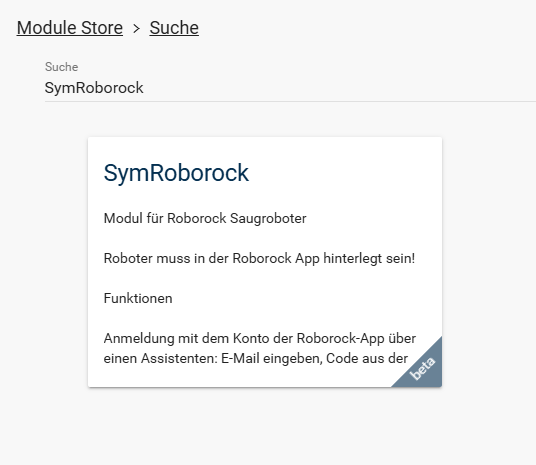
Modulstore suche nach „SymRoborock“
Einrichtung
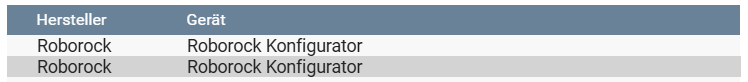
Instanz Roborock Konfigurator anlegen. Die Cloud-Instanz und der Client Socket werden dabei mit angelegt.
Im Anmelde-Assistenten E-Mail und Code eingeben.
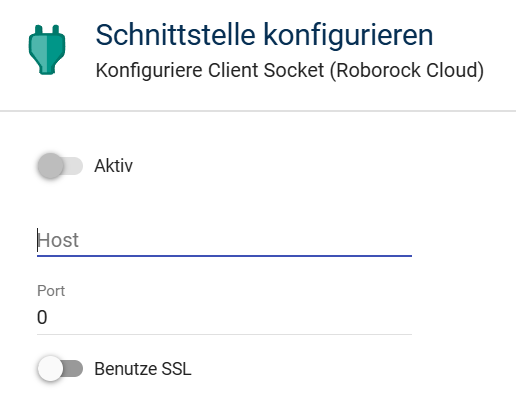
Über Schnittstelle konfigurieren den Client Socket öffnen und Änderungen übernehmen klicken. Die Werte sind dort schon eingetragen.
Im Konfigurator den Saugroboter anlegen.
Die ausführliche Doku steht in den READMEs im Repository.
Das Modul steht unter der Apache License 2.0. Teile davon sind PHP-Portierungen von python-roborock und vacuum-map-parser-roborock. Vielen Dank an die Entwickler dieser Projekte.
Link zu Doku:
SymRoborock/README.md at main · bgersmann/SymRoborock · GitHub
Ich freue mich über Rückmeldungen, vor allem von Besitzern anderer Modelle. Wenn etwas nicht klappt, hängt bitte das Modell und die Debug-Ausgabe der Cloud-Instanz an.
 .

 .